Kurz erklärt
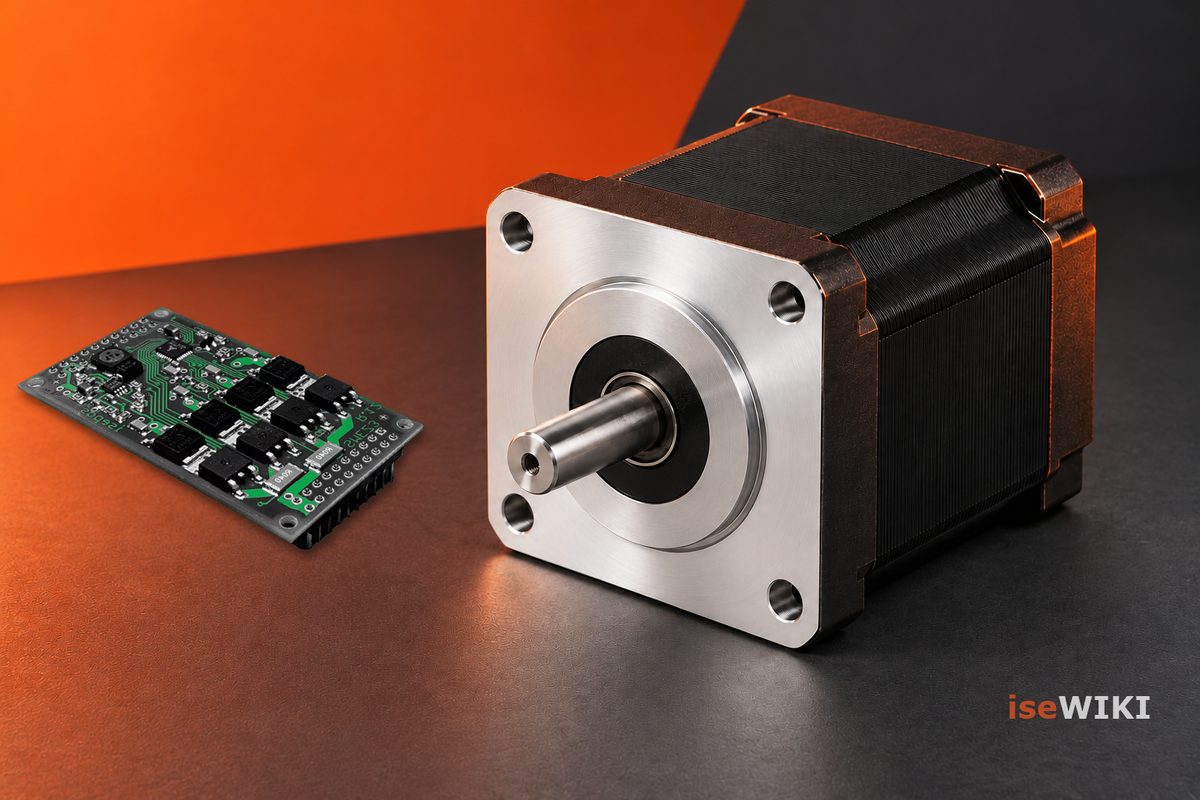
Ein Schrittmotor ist ein Elektromotor, dessen Rotor durch die gezielte Bestromung seiner Wicklungen definierte Winkelpositionen einnimmt. Eine Folge dieser Schritte erzeugt eine Drehbewegung. Damit lassen sich beispielsweise Vorschübe, Dosierer oder Verstellachsen positionieren. Ob die geforderte Genauigkeit erreicht wird, hängt vom gesamten Antrieb einschließlich Mechanik und Last ab.
Wie funktionieren Schrittwinkel und Ansteuerung?
Eine Steuerung gibt Bewegungsbefehle vor; die Endstufe regelt die Ströme in den Motorwicklungen. Bei einer Takt-/Richtungsschnittstelle entspricht ein Takt dem eingestellten Voll- oder Mikroschritt. Andere Schnittstellen übertragen direkt Bewegungsaufträge. Ein Motor mit 1,8° Vollschrittwinkel benötigt rechnerisch 360° / 1,8° = 200 Vollschritte pro Umdrehung. Dieser Winkel ist ein Beispiel, keine allgemeine Motoreigenschaft.
Microstepping: Auflösung ist nicht Genauigkeit
Beim Microstepping werden die Phasenströme abgestuft, um Zwischenpositionen anzusteuern. Bei 16 Mikroschritten pro Vollschritt ergeben sich im Beispiel 3.200 Sollpositionen pro Umdrehung. Das ermöglicht einen ruhigeren Lauf und eine feinere Sollwertauflösung, garantiert aber keine 16-fach höhere Positioniergenauigkeit. Last, Reibung, Motortoleranzen und Stromregelung bestimmen die tatsächliche Bewegung mit.
Drehmoment, Drehzahl und Grenzen
Das Haltemoment beschreibt den bestromten Stillstand, nicht das verfügbare Drehmoment bei jeder Drehzahl. Dieses nimmt bei Schrittmotoren mit steigender Drehzahl typischerweise ab. Prüfen Sie die Drehmoment-Drehzahl-Kennlinie der vorgesehenen Motor-Endstufen-Kombination und berücksichtigen Sie Beschleunigung, Lastträgheit sowie Reserven. Zu hohe Last oder zu steile Rampen können Schrittverluste verursachen. Resonanzen, Erwärmung und Energieverbrauch im Stillstand sind weitere Auslegungspunkte; ohne Bestromung steht das angegebene Haltemoment nicht zur Verfügung.
Open Loop oder Closed Loop mit Encoder?
Im Open Loop werden Schritte vorgegeben, ohne die tatsächliche Motorposition zurückzumelden. Das kann für eine passend dimensionierte Achse ausreichen. Ein Encoder am Schrittmotor erfasst die Wellenbewegung und ermöglicht die Erkennung von Abweichungen. Erst wenn die Rückmeldung zur laufenden Korrektur der Ansteuerung verwendet wird, entsteht eine geschlossene Regelung. Ein Encoder allein verhindert keine Schrittverluste und erfasst Spiel hinter der Motorwelle nicht automatisch.
Schrittmotor oder Servoantrieb?
Schrittmotoren kommen häufig bei überschaubaren Positionieraufgaben und niedrigen bis mittleren Drehzahlen infrage. Servoantriebe sind häufig bei hoher Dynamik, wechselnden Lasten oder einem breiteren Drehzahlbereich vorteilhaft. Die Entscheidung folgt aus Bewegungsprofil, Genauigkeit und Kosten des Gesamtsystems. Auch Schrittmotoren können geregelt arbeiten; ein Servo ist deshalb nicht allein über den Encoder definiert. Der Überblick zu Elektromotoren ordnet die Bauarten ein.
Typische industrielle Anwendungen
- Maschinenbau: Vorschub- und Formatverstellung.
- Labortechnik: Probenpositionierung und Dosierbewegungen.
- Verpackung: Etikettenvorschub und Verstellung von Führungen.
- Medizintechnik: definierte Verstell- oder Förderbewegungen bei anwendungsspezifischer Prüfung.
Ein Positioniersystem verbindet dafür Motor, Führung, Kraftübertragung und Steuerung. Bei vertikalen Achsen sind Lastsicherung und Verhalten bei Energieausfall gesondert auszulegen.
Steuerung und Endstufe passend auswählen
iseCONTROL bietet den Einstieg in die isepos-Schrittmotorsteuerungen. Je nach Maschinenkonzept kommen eine kompakte Steuerung mit Bedienoberfläche wie iseBOX oder eine separate Schrittmotorendstufe wie iseSTEP infrage. Klären Sie Motoranschluss, Strom, Versorgung, Schnittstellen und benötigte Rückmeldung anhand der konkreten Ausführung. Eine Produktfamilie ersetzt keine Prüfung der jeweiligen Hardware und Konfiguration.