Kurz erklärt
Ein Positioniersystem bewegt ein Werkzeug, Werkstück oder Bauteil kontrolliert zu einer vorgegebenen Position. Es kann linear, rotativ oder mit mehreren Achsen arbeiten. Präzision entsteht durch das abgestimmte Zusammenspiel von Mechanik, Antrieb, Messung und Steuerung; sie ist keine automatische Eigenschaft eines einzelnen Motors.
Welche Komponenten gehören zu einer Achse?
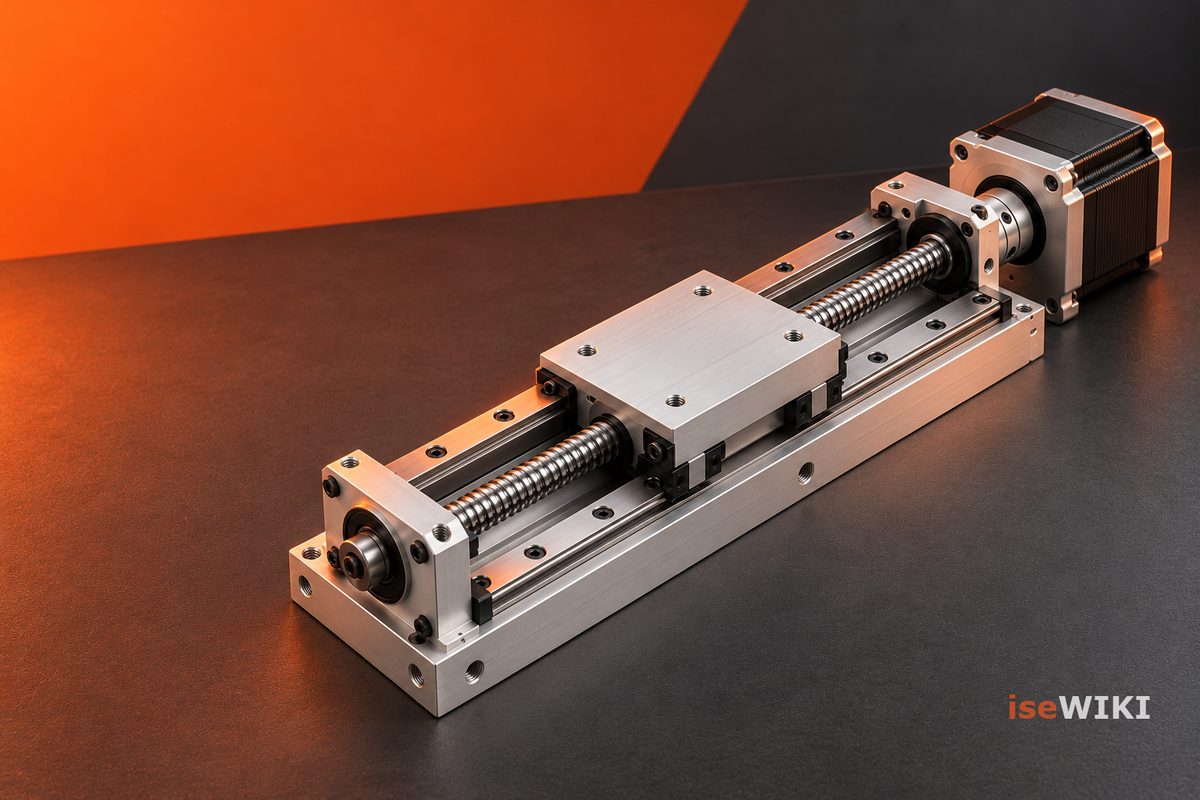
- Führung und Tragstruktur: führen die Last und nehmen Kräfte und Momente auf.
- Kraftübertragung: etwa Spindel, Zahnriemen oder Getriebe; ein Direktantrieb kann ohne solche Übertragung arbeiten.
- Motor und Endstufe: erzeugen und dosieren die Bewegung. Häufig kommen Schrittmotoren oder Servoantriebe zum Einsatz.
- Sensorik: Referenz- und Endschalter melden bestimmte Positionen; ein Encoder oder Maßstab liefert eine Positionsrückmeldung.
- Steuerung und Software: verarbeiten Sollwerte, planen Bewegungsprofile und koordinieren die Achsen.
Absolut oder relativ positionieren?
Ein absoluter Fahrbefehl nennt ein Ziel im festgelegten Koordinatensystem, beispielsweise X = 100 mm. Ein relativer Befehl fordert einen Weg ab der aktuellen Position, beispielsweise +10 mm. Diese Befehlsarten sind von der Wahl eines absoluten oder inkrementalen Gebers zu unterscheiden. Auch ein absoluter Fahrbefehl benötigt einen gültigen Positionsbezug, der je nach System durch Referenzfahrt oder geeignete absolute Messung hergestellt wird.
Genauigkeit, Wiederholgenauigkeit und Auflösung
Positioniergenauigkeit beschreibt, wie nah die erreichte Position am Sollwert liegt. Wiederholgenauigkeit beschreibt die Streuung bei wiederholtem Anfahren desselben Ziels. Ein System kann wiederholbar neben dem Sollwert liegen. Auflösung bezeichnet die Feinheit der Vorgabe oder Messung und ist ebenfalls keine Genauigkeitsgarantie. Legen Sie Toleranz, Last, Temperatur und Anfahrrichtung für den Vergleich fest.
Welche Mechanik passt zur Aufgabe?
Spindelachsen, Zahnriemenachsen, Drehtische und Portale unterscheiden sich in Hub, Steifigkeit, Geschwindigkeit und Lastvermögen. Spiel, Elastizität, Fluchtungsfehler und thermische Ausdehnung wirken sich auf das Ergebnis aus. Nicht jede Spindel ist selbsthemmend; bei vertikalen Achsen müssen Bremse, Lastsicherung und Verhalten bei Energieausfall passend ausgelegt werden.
Was erfasst die Rückmeldung?
Ein Encoder an der Motorwelle misst zunächst die Motorbewegung. Spiel oder Verformung zwischen Motor und Werkstück können unentdeckt bleiben. Ein direktes Wegmesssystem an der bewegten Achse erfasst eine andere Stelle der Messkette. Ob eine Positionsüberwachung oder eine laufende Regelung erforderlich ist, hängt von der Aufgabe ab; der Geber allein schließt den Regelkreis nicht.
Beispiele aus der Praxis
In einer Verpackungsmaschine fährt eine Führung auf das nächste Formatmaß. In der Labortechnik bewegt eine Achse eine Probe unter eine Messstelle. Ein Montageportal positioniert ein Werkzeug über mehreren Arbeitsplätzen. Dabei unterscheiden sich Weg, Taktzeit, Nutzlast und zulässige Abweichung. Eine pauschale Millimeter- oder Mikrometergarantie wäre deshalb unpassend.
Steuerung und Maschinenintegration
iseCONTROL ordnet die isepos-Steuerungslösungen für Schrittmotorachsen ein. iseBOX verbindet kompakte Steuerung und Bedienoberfläche; iseSTEP ist ein Baustein für die Leistungsansteuerung. Prüfen Sie für die konkrete Ausführung Achsanzahl, Geber, Ein-/Ausgänge und Schnittstellen. Eine Anbindung über PROFINET muss von den beteiligten Geräten unterstützt werden. SCADA dient der übergeordneten Überwachung; zeitkritische Bewegungsregelung bleibt Aufgabe der dafür ausgelegten Steuerung.
So beschreiben Sie Ihre Positionieraufgabe
Definieren Sie zuerst Verfahrweg, Nutzlast, Einbaulage, Taktzeit und die zulässige Positionsabweichung. Ergänzen Sie Wiederholgenauigkeit, Umgebungsbedingungen, Referenzkonzept und Fehlerreaktion. Daraus lassen sich Mechanik, Motor und Rückmeldung nachvollziehbar auswählen und anschließend am realen Aufbau prüfen.