Kurz erklärt
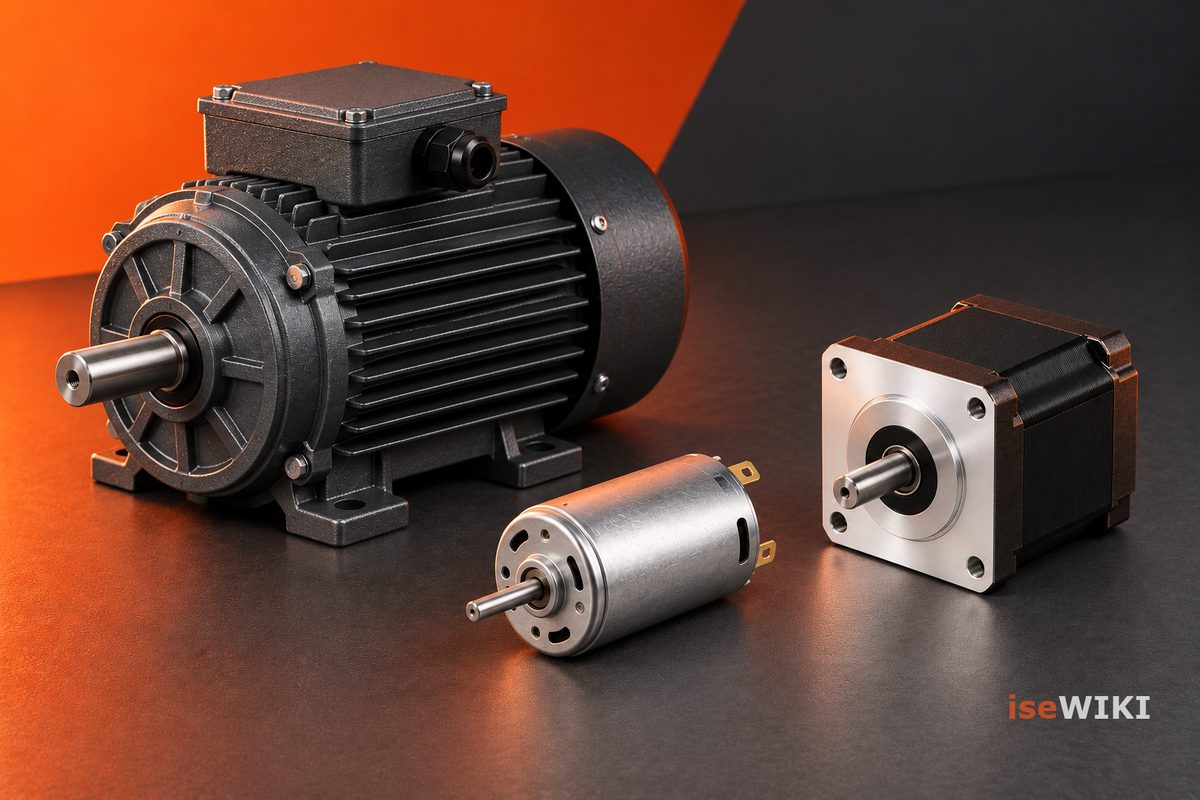
Ein Elektromotor wandelt elektrische Energie in mechanische Bewegung um. Bei rotierenden Motoren entsteht ein Drehmoment an der Welle; Linearmotoren erzeugen direkt eine lineare Kraft. Elektromagnetische Wechselwirkungen zwischen feststehendem Stator und beweglichem Rotor beziehungsweise Läufer bilden die Grundlage. Nicht die gesamte Energie wird nutzbar: Verluste führen unter anderem zu Erwärmung.
Wie entsteht eine kontinuierliche Bewegung?
Die Magnetfelder müssen passend zur Bewegung verändert werden. Das übernehmen je nach Bauart ein mechanischer Kommutator, eine Wechselstromversorgung oder eine elektronische Ansteuerung. Motor, Stromversorgung und Leistungselektronik müssen zueinander passen. DC- und AC-Bezeichnungen beschreiben dabei nicht immer trennscharfe Baugruppen: Auch ein elektronisch kommutierter Motor kann aus einem Gleichspannungszwischenkreis versorgt werden.
Gleichstrommotor und BLDC
Beim bürstenbehafteten Gleichstrommotor schalten Bürsten und Kommutator die Rotorströme um. Solche Motoren finden sich beispielsweise in einfachen Verstellantrieben; die Kontakte unterliegen Verschleiß. Ein bürstenloser DC-Motor (BLDC) benötigt elektronische Kommutierung und besitzt häufig einen Permanentmagnetrotor. Lüfter und Pumpen sind typische Beispiele. Bürstenlos bedeutet nicht wartungsfrei: Lager und mechanische Komponenten bleiben zu berücksichtigen.
Asynchron- und Synchronmotor
Beim Asynchronmotor induziert das Statorfeld Rotorströme. Im üblichen motorischen Betrieb läuft der Rotor langsamer als das Drehfeld; diese Differenz heißt Schlupf. Anwendungen sind Pumpen, Förderer und Kompressoren. Beim Synchronmotor folgt der Rotor dem Drehfeld synchron. Das Drehmoment kann je nach Bauart durch Permanentmagnete, elektrische Erregung oder Reluktanz entstehen. Frequenzumrichter ermöglichen bei geeigneter Auslegung variable Drehzahlen; AC-Motoren sind nicht auf direkte Netzversorgung beschränkt.
Schrittmotor: definierte Winkelpositionen
Ein Schrittmotor nimmt durch die Bestromungsfolge definierte Winkelpositionen ein. Er eignet sich beispielsweise für Dosier- und Verstellachsen. Microstepping verfeinert die Sollwertauflösung und den Lauf, garantiert aber keine entsprechend höhere Genauigkeit. Verfügbares Drehmoment, Drehzahl und Last bestimmen den Einsatzbereich.
Was unterscheidet einen Servoantrieb?
Ein Servoantrieb ist ein geregeltes Gesamtsystem aus Motor, Messung und Regler, keine ausschließlich über die Stromart definierte Motorbauart. Oft kommen permanentmagneterregte Synchronmotoren zum Einsatz; auch andere Motortypen können geregelt betrieben werden. Ein Encoder liefert Rückmeldung. Erst ihre Nutzung zur Korrektur schließt den Regelkreis. Auch die Mechanik beeinflusst die Genauigkeit am Werkstück.
Motor passend zur Aufgabe auswählen
Vergleichen Sie Drehmoment-Drehzahl-Kennlinie, Beschleunigung, Einschaltdauer, Kühlung, Versorgung und Einbauraum. Für ein Positioniersystem kommen Anforderungen an Wiederholgenauigkeit, Referenzierung und Feedback hinzu. Weder „Servo“ noch „Schrittmotor“ garantiert allein ein bestimmtes Ergebnis.
Einordnung der isepos-Produkte
iseCONTROL behandelt industrielle Schrittmotorsteuerungen. Dazu gehören je nach Konzept eine kompakte Steuerung mit Bedienung wie iseBOX und eine Schrittmotorendstufe wie iseSTEP. Daraus folgt keine allgemeine Eignung für beliebige DC-, BLDC- oder AC-Motoren. Prüfen Sie die konkrete Motor-Endstufen-Kombination und ihre Anschlussdaten.