Kurz erklärt
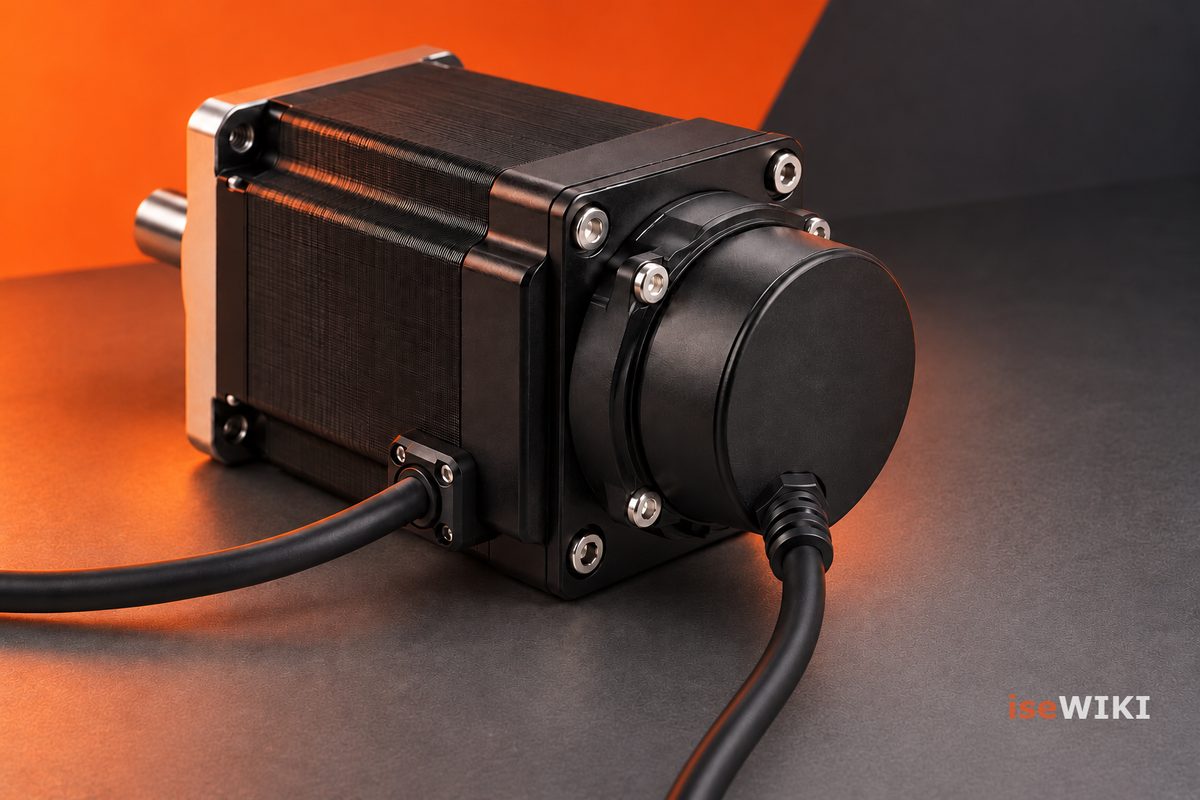
Ein Encoder am Schrittmotor erfasst die tatsächliche Bewegung der Motorwelle und gibt diese Information an die Steuerung weiter. So lässt sich prüfen, ob die erreichte Position mit dem vorgegebenen Bewegungsbefehl übereinstimmt. Das ist besonders bei Positionieraufgaben wichtig, bei denen unbemerkte Schrittverluste zu Fehlern führen können.
Ein Schrittmotor benötigt für einfache Anwendungen nicht zwingend einen Encoder. Ob eine Rückmeldung sinnvoll ist, hängt von Last, Dynamik, gewünschter Genauigkeit und den Folgen eines Positionsfehlers ab.
Open Loop und Closed Loop: Was ändert der Encoder?
Im Open-Loop-Betrieb gibt die Steuerung die Schritte vor, erhält aber keine direkte Rückmeldung darüber, ob der Motor ihnen tatsächlich gefolgt ist. Bei passend ausgelegtem Antrieb kann das zuverlässig funktionieren. Wird das verfügbare Drehmoment etwa durch hohe Beschleunigung, Reibung oder eine unerwartete Last überschritten, kann der Motor jedoch Schritte verlieren.
Ein Encoder liefert einen Istwert, den die Steuerung mit der Sollposition vergleichen kann. Eine Überwachung erkennt damit mögliche Abweichungen und kann beispielsweise eine Fehlermeldung oder einen definierten Stopp auslösen. Von einer echten Closed-Loop-Regelung spricht man erst, wenn die Rückmeldung außerdem zur laufenden Anpassung der Ansteuerung verwendet wird.
Wichtig ist deshalb: Ein Encoder verhindert Schrittverluste nicht automatisch. Entscheidend sind die Auswertung der Signale, das Verhalten der Steuerung und die richtige Auslegung des gesamten Antriebssystems.
Inkrementaler oder absoluter Encoder?
Inkrementale Encoder erzeugen Impulse, aus denen sich Drehrichtung und Positionsänderung bestimmen lassen. Um eine absolute Position zu kennen, benötigt das System in der Regel einen definierten Bezugspunkt, etwa durch eine Referenzfahrt.
Absolute Encoder liefern einen eindeutigen Positionswert innerhalb ihres Messbereichs. Ob das nach einem Neustart ohne Referenzfahrt nutzbar ist, hängt unter anderem vom Encoder-Typ und der Maschinenmechanik ab. Bei der Auswahl zählen Auflösung, Schnittstelle, Einbauraum und die geforderte Zuverlässigkeit.
Wann lohnt sich ein Encoder am Schrittmotor?
Eine Positionsrückmeldung ist insbesondere dann interessant, wenn:
- wechselnde Lasten oder dynamische Bewegungen auftreten,
- Positionsabweichungen zu Ausschuss oder Anlagenstillstand führen können,
- die tatsächliche Bewegung dokumentiert oder überwacht werden soll,
- eine Positioniereinheit nach einer Störung gezielt reagieren muss.
Typische Einsatzfelder sind CNC-Maschinen, Verpackungs- und Dosieranlagen, Handling-Systeme und industrielle 3D-Drucker. Für eine einfache, gut dimensionierte Achse kann ein Open-Loop-Antrieb dagegen die wirtschaftlichere Lösung bleiben.
Wie reagiert die Steuerung auf eine Positionsabweichung?
Die Steuerung vergleicht die gemessene Bewegung mit dem Sollwert. Wird eine festgelegte Toleranz überschritten, sind je nach System unterschiedliche Reaktionen möglich: Abweichung melden, Bewegung unterbrechen oder bei geeigneter Regelung nachführen. Welche Strategie sinnvoll ist, hängt von Maschine, Sicherheit und Prozessanforderungen ab.
Eine hohe Encoder-Auflösung allein garantiert dabei noch keine hohe Genauigkeit am Werkstück. Mechanisches Spiel, Elastizität, Montage und die Position des Gebers im Antriebsstrang bleiben wichtige Einflussgrößen.
Encoder-Rückmeldung mit iseCONTROL
Die industrielle Schrittmotorsteuerung iseCONTROL unterstützt die Einbindung von Encoder-Rückmeldungen zur Positionsüberwachung und zur Erkennung möglicher Schrittverluste. Die konkrete Fehlerreaktion und die Möglichkeiten der Regelung hängen von der eingesetzten Hardware, der Konfiguration und dem Maschinenkonzept ab.
Für Maschinenbauer ist deshalb nicht nur die Encoder-Spezifikation wichtig, sondern das Zusammenspiel aus Motor, Endstufe, Steuerung, Mechanik und Software. Bei der Auslegung lässt sich klären, ob eine Überwachung ausreicht oder eine geschlossene Regelung benötigt wird.
Vorteile und Grenzen auf einen Blick
- Mehr Transparenz: Die tatsächliche Wellenbewegung wird messbar.
- Frühere Fehlererkennung: Positionsabweichungen können erkannt und behandelt werden.
- Gezielte Reaktion: Je nach Steuerung sind Alarm, Stopp oder Nachregelung möglich.
- Zusätzlicher Aufwand: Encoder, Verkabelung, Parametrierung und Diagnose müssen berücksichtigt werden.
- Keine Genauigkeitsgarantie: Die mechanische Konstruktion bleibt entscheidend.
Fazit: Rückmeldung passend zur Anwendung auswählen
Ein Encoder macht aus einem Schrittmotor nicht automatisch einen Servoantrieb. Er schafft zunächst die Voraussetzung, tatsächliche und gewünschte Bewegung zu vergleichen. Ob daraus eine reine Überwachung oder eine geschlossene Regelung wird, entscheidet die Steuerung.
Wer Schrittverluste erkennen oder eine Achse geregelt betreiben möchte, sollte Motor, Encoder und Steuerung deshalb als Gesamtsystem auslegen.